Sistemi Operativi Automotive a Confronto: La Guerra tra Android Automotive, MB.OS, Tesla OS e vw.os nei Software Defined Vehicles

Nel passaggio epocale verso i Software Defined Vehicles (SDV), la vera arena competitiva dell’industria automobilistica si è spostata dal vano motore all’architettura del software di bordo. Il sistema operativo automotive (Automotive OS) non è più un semplice gestore grafico dei display dell’infotainment, ma costituisce la colonna portante dell’intero veicolo: orchestra l’elaborazione dei dati dei sensori ADAS per la guida autonoma, controlla la gestione termica e la carica della batteria, gestisce la connettività cloud via OTA e definisce l’interfaccia utente (UI/UX) e la monetizzazione dei servizi digitali.
La sfida per la supremazia dei sistemi operativi auto elettriche vede contrapposti due modelli industriali e strategici radicalmente differenti:
- L’Approccio Verticale Proprietario: Sviluppato da pionieri tecnologici come Tesla e da costruttori premium come Mercedes-Benz (MB.OS), che mantengono il controllo totale dell’intero stack software e hardware per proteggere i dati dei clienti e i margini sui servizi digitali.
- L’Approccio Ecosistema Aperto / Modulare: Guidato da Big Tech come Google con Android Automotive OS (AAOS), adottato da colossi come Volvo, Renault, Polestar e BMW per sfruttare nativamente l’ecosistema di sviluppatori e le mappe globali, affiancato dai tentativi di standardizzazione interna dei grandi gruppi tradizionali come vw.os (Cariad / Gruppo Volkswagen).
In questo approfondimento ingegneristico e strategico analizzeremo in dettaglio l’architettura interna, le performance di calcolo, l’integrazione hardware e le prospettive di mercato dei quattro principali sistemi operativi che stanno guidando la trasformazione dell’automobile moderna.
1. L’Architettura Software a Strati nei Software Defined Vehicles
Per comprendere le differenze tra i vari sistemi operativi auto elettriche, è necessario analizzare la struttura a strati (stack) del software di bordo moderno, organizzata secondo requisiti di severità e sicurezza funzionale (ISO 26262 ASIL).
STACK SOFTWARE AUTOMOTIVE E LIVELLI DI CRITICITÀ (ASIL)
┌────────────────────────────────────────────────────────┐
│ STRATO APPLICATIVO (UI / UX / Infotainment / Apps)     │ ── non-ASIL / QM
├────────────────────────────────────────────────────────┤
│ MIDDLEWARE / API / AUTOSAR Adaptive                    │ ── ASIL-B / ASIL-D
├────────────────────────────────────────────────────────┤
│ KERNEL REAL-TIME / HYPERVISOR (QNX / Linux / Green Hills)│ ── ASIL-D (Hard Real-Time)
├────────────────────────────────────────────────────────┤
│ HARDWARE (High-Performance Computers / SoC / ZCU)      │
└────────────────────────────────────────────────────────┘
1.1 Il Ruolo dell’Hypervisor e la Separazione dei Domini
Un errore nell’interfaccia multimediale o il blocco di un’applicazione di streaming video non deve mai, in alcuna circostanza, compromettere il funzionamento del pedale del freno, dello sterzo o della visualizzazione della velocità sul quadro strumenti.
Per garantire la convivenza di sistemi a diversa criticità sul medesimo supercomputer centrale (HPC):
- Hypervisor di Tipo 1 (Bare-Metal): Sistemi operativi real-time ultrasicuri e certificati ASIL-D (come BlackBerry QNX, Green Hills INTEGRITY o PikeOS) agiscono da strato base direttamente a contatto con il microprocessore System-on-Chip (SoC).
- Partizionamento delle Macchine Virtuali (VM): L’hypervisor crea macchine virtuali isolate. Su una partizione ad alta sicurezza (ASIL-D) gira il software real-time per il quadro strumenti e la dinamica di guida; su un’altra partizione separata (ASIL-B o QM – Quality Management) viene eseguito il sistema operativo principale dedicato all’infotainment (come Android Automotive o Linux).
2. Android Automotive OS (AAOS): L’Ecosistema Aperto che Domina i Marchi Generalisti e Premium
Sviluppato da Google, Android Automotive OS (AAOS) non deve essere confuso con Android Auto. Mentre Android Auto è un mero protocollo di proiezione dello smartphone sullo schermo dell’auto, AAOS è un sistema operativo stand-alone completo installato direttamente sull’hardware del veicolo, in grado di funzionare senza la presenza di uno smartphone esterno.
ARCHITETTURA ANDROID AUTOMOTIVE OS (AAOS)
┌────────────────────────────────────────────────────────┐
│ Android Apps (Google Maps, Spotify, Assistant / Gemini)│
├────────────────────────────────────────────────────────┤
│ Car Application Framework (Car API)                    │
├────────────────────────────────────────────────────────┤
│ Vehicle HAL (Hardware Abstraction Layer)               │
├────────────────────────────────────────────────────────┤
│ Linux Kernel con estensioni Automotive                 │
└────────────────────────────────────────────────────────┘
2.1 Vehicle HAL (Hardware Abstraction Layer) e Integrazione Bordo
Il cuore dell’integrazione di AAOS con la vettura è rappresentato dal Vehicle HAL (VHAL). Questa interfaccia software traduce i comandi dell’ambiente Android in messaggi comprensibili per la rete di bordo (Ethernet Automotive e bus CAN), consentendo al sistema di accedere direttamente ai dati della batteria, alla temperatura dell’abitacolo e ai parametri della carica elettrica.
Vantaggi Strategici di AAOS:
- Google Automotive Services (GAS): Integrazione nativa di Google Maps (con pianificazione delle soste di ricarica basata sul SoC della batteria in tempo reale), Google Assistant/Gemini per il controllo vocale naturale e Google Play Store per scaricare app ottimizzate per la guida.
- Ecosistema Sviluppatori immenso: Milioni di sviluppatori software possono adattare le proprie applicazioni per il contesto automobilistico utilizzando strumenti standard (Android Studio) ed estensioni Car API.
- Adozione Industriale Diffusa: Scelto da Volvo, Polestar, Renault, Ford, General Motors, Honda, BMW (con il sistema iDrive 9 basato su Android Open Source Project – AOSP) e Stellantis.
Punti Critici:
- Dipendenza dai Servizi Google: I costruttori rischiano di cedere a Google il controllo diretto dell’interfaccia utente, dei dati di utilizzo dei clienti e dei potenziali ricavi derivanti dai servizi in-app.
- Frammentazione del Software: Ogni casa automobilistica personalizza pesantemente il launcher e la grafica (es. l’interfaccia OpenR Link di Renault o l’iDrive di BMW), aumentando la complessità nella gestione degli aggiornamenti di versione del kernel.
3. MB.OS (Mercedes-Benz Operating System): L’Eccellenza Proprietaria Premium
Con l’introduzione della piattaforma MBUX e l’architettura dei nuovi modelli elettrici, Mercedes-Benz ha scelto di sviluppare una propria piattaforma software proprietaria: il MB.OS (Mercedes-Benz Operating System).
ARCHITETTURA CHIP-TO-CLOUD DI MB.OS
┌────────────────────────────────────────────────────────┐
│ MBUX UI / UX (Grafica Unity Engine 3D Real-Time)      │
├────────────────────────────────────────────────────────┤
│ 4 DOMINI SOFTWARE: Infotainment, ADAS, Body, Powertrain│
├────────────────────────────────────────────────────────┤
│ HARDWARE CENTRALIZZATO: SoC Nvidia DRIVE Orin & Thor   │
├────────────────────────────────────────────────────────┤
│ CLOUD INTEGRATO: Mercedes-Benz Intelligent Cloud       │
└────────────────────────────────────────────────────────┘
3.1 La Strategia Chip-to-Cloud e l’Integrazione con Nvidia
MB.OS è stato progettato secondo la filosofia Chip-to-Cloud, stabilendo un’integrazione diretta e personalizzata tra i supercomputer di bordo prodotti da Nvidia (piattaforme DRIVE Orin e Thor) e l’infrastruttura Cloud di Mercedes-Benz.
Le caratteristiche ingegneristiche principali di MB.OS includono:
- Rendering Grafico in Tempo Reale con Unity Engine: L’interfaccia utente proiettata sugli schermi ad altissima risoluzione MBUX Hyperscreen sfrutta il motore grafico 3D Unity (mutuato dal settore dei videogiochi ad alte prestazioni), offrendo animazioni fluide a 60 fps e proiezioni fotorealistiche della vettura nel flusso del traffico.
- Separazione Netta dei 4 Domini Software: MB.OS gestisce in modo coordinato i quattro domini fondamentali del veicolo:
- Infotainment & Connectivity
- Automated Driving & ADAS (Sviluppato in collaborazione con Nvidia per la guida assistita di Livello 2 e Livello 3 Drive Pilot)
- Body & Comfort (Climatizzazione, sedili, illuminazione ambientale)
- Driving & Charging (Gestione dinamica dei motori elettrici e della carica 800V)
3.2 L’Approccio Ibrido ai Servizi di Terze Parti
A differenza dei brand che adottano il pacchetto completo Google GAS, Mercedes-Benz mantiene la titolarità dell’interfaccia utente, integrando servizi esterni selezionati tramite API dedicate: la navigazione è sviluppata su base dati Google Maps Platform ma integrata nell’interfaccia MBUX, la connettività di produttività sfrutta Microsoft Teams, mentre l’intrattenimento attinge da app come YouTube, Zoom e TikTok.
4. Tesla OS: Il Benchmark Verticale Privo di Compromessi
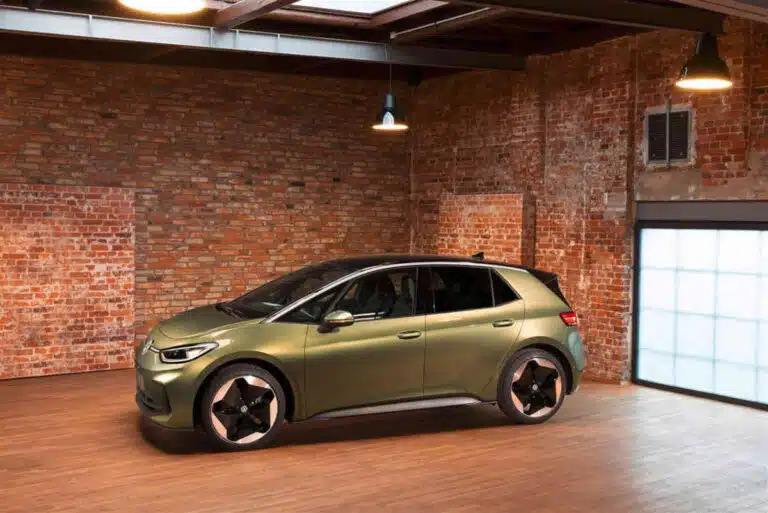
Tesla OS rappresenta il pioniere assoluto e il punto di riferimento industriale per l’intero concetto di Software Defined Vehicle. Invece di adattare componenti elettronici preesistenti forniti dai tradizionali Tier-1, Tesla ha progettato fin dall’inizio un’architettura software e hardware completamente integrata e personalizzata.
STACK TECNOLOGICO TESLA OS
┌────────────────────────────────────────────────────────┐
│ UI / UX Proprietaria (Qt / HTML5 / Rendering Custom)   │
├────────────────────────────────────────────────────────┤
│ Linux Kernel Modificato e Ottimizzato in C++           │
├────────────────────────────────────────────────────────┤
│ Hardware FSD Computer (SoC Dual-Processor Proprietario)│
├────────────────────────────────────────────────────────┤
│ Flotta Connessa & Continuous Training Cloud (Dojo)     │
└────────────────────────────────────────────────────────┘
4.1 Linux Kernel Custom e Hardware FSD Proprietario
La forza ingegneristica di Tesla OS risiede nel controllo totale della filiera tecnologica:
- Kernel Linux Altamente Personalizzato: Il sistema operativo è basato su una versione custom di Linux, priva di strati software inutili e scritta prevalentemente in C e C++ per massimizzare la velocità d’esecuzione e ridurre i tempi di latenza a pochi millisecondi.
- Full Self-Driving (FSD) Computer: I supercomputer della guida autonoma sono progettati direttamente dagli ingegneri Tesla, integrando due SoC proprietari che eseguono reti neurali ad altissima velocità tratte dal flusso video delle sole telecamere esterne (Tesla Vision).
- Aggiornamenti FOTA Unificati: Poiché Tesla controlla ogni singola centralina di bordo, gli aggiornamenti Over-The-Air non si limitano a modificare la grafica dello schermo o le mappe, ma possono variare la mappa di erogazione della coppia motrice, la taratura dell’ABS, l’efficienza della frenata rigenerativa e la velocità di carica presso i Supercharger.
5. vw.os e la Divisione Cariad: I Limiti della Standardizzazione Legacy
L’esperienza del Gruppo Volkswagen con la propria divisione software Cariad e lo sviluppo del sistema operativo vw.os rappresenta il caso di studio più emblematico delle enormi difficoltà incontrate dai costruttori tradizionali (“legacy”) nella transizione verso gli SDV.
EVOLUZIONE ARCHITETTURALE CARIAD / VW.OS
┌────────────────────────────────────────────────────────┐
│ E3 1.1 (MEB Platform): ID.3 / ID.4 (Lanciato con bug)  │
├────────────────────────────────────────────────────────┤
│ E3 1.2 (PPE Platform): Porsche Macan EV / Audi Q6 e-tron│
│ (Integrazione Android Open Source - AOSP)              │
├────────────────────────────────────────────────────────┤
│ E3 2.0 (SSP Platform - Cancellato/Riprogettato)         │
├────────────────────────────────────────────────────────┤
│ NUOVA STRATEGIA: Joint Venture Rivian - Volkswagen     │
└────────────────────────────────────────────────────────┘
5.1 Le Difficoltà dell’Architettura E3 e la svolta con Rivian
Il piano iniziale di Volkswagen prevedeva lo sviluppo interno di una piattaforma software unica denominata E³ (End-to-End Electronic Architecture) coordinata da vw.os:
- E³ 1.1 (Piattaforma MEB): Ha debuttato sulle prime Volkswagen ID.3 ed ID.4 riscontrando gravi problematiche di gioventù, ritardi negli aggiornamenti FOTA e blocchi del sistema di infotainment, causati dalla difficile integrazione tra il software Cariad e le decine di centraline prodotte da fornitori esterni differenti.
- E³ 1.2 (Piattaforma PPE): Sviluppata per i modelli premium come Porsche Macan EV ed Audi Q6 e-tron, ha adottato una struttura basata su Android Open Source Project (AOSP) con store di app integrato, ma ha subito ritardi di oltre due anni sulla tabella di marcia originale.
- La Svolta Strategica: La Joint Venture con Rivian: Per superare le limitazioni di Cariad e accelerare lo sviluppo di un’architettura software di nuova generazione, nel 2024 il Gruppo Volkswagen ha annunciato una joint venture da 5 miliardi di dollari con il costruttore americano Rivian. L’accordo prevede l’adozione dell’architettura zonale e dello stack software sviluppato da Rivian per le future vetture elettriche di tutto il Gruppo Volkswagen a partire dalla seconda metà del decennio.
6. Tabella Comparativa Master dei Sistemi Operativi Automotive
A seguire viene riportata la matrice comparativa dettagliata contenente le specifiche tecniche, i modelli di calcolo, l’integrazione ecosistemica e il livello di controllo dei dati dei quattro principali sistemi operativi auto elettriche.
Scheda Comparativa Generale dei Sistemi Operativi Automotive
| Parametro Tecnico / Strategico | Android Automotive OS (AAOS) | MB.OS (Mercedes-Benz) | Tesla OS | vw.os / Cariad (Rivian JV) |
| Sviluppatore Principale | Google / Alphabet | Mercedes-Benz | Tesla Inc. | Cariad / Rivian JV |
| Architettura Base Kernel | Linux Kernel con Car HAL | Linux / QNX Hypervisor | Linux Kernel Custom | Linux / Android AOSP |
| Filosofia di Sviluppo | Ecosistema Aperto / Modulare | Proprietario Chip-to-Cloud | Proprietario Verticale | Misto / Joint Venture |
| Hardware di Calcolo (SoC) | Qualcomm Snapdragon Auto | Nvidia DRIVE Orin / Thor | Tesla FSD Computer / AMD | Qualcomm / Nvidia |
| Servizi di Navigazione / Mappe | Google Maps Nativo | Google Data integrato MBUX | Tesla Maps (Mapbox / Google) | Mappe di Bordo / AOSP |
| Integrazione App Store | Google Play Store | Mercedes App Ecosystem | Tesla App Store Interno | Cariad Application Store |
| Livello di Controllo Dati OEM | Medio (Condiviso con Google) | Totale (Proprietario) | Totale (Proprietario) | Totale (Proprietario) |
| Aggiornamenti FOTA | Gestiti dall’OEM tramite HAL | FOTA Totali (Chip-to-Cloud) | FOTA Totali (Ogni 2-4 sett.) | FOTA Modulari (E3 1.2+) |
| Efficienza Ecosistema VR | Google Assistant / Gemini | MBUX Voice Assistant | Comandi Vocali Proprietari | Voice Control Integrato |
| Marchi Automobilistici Utenti | Volvo, Polestar, Renault, BMW, Ford | Mercedes-Benz, Maybach | Tesla | VW, Audi, Porsche, Cupra |
7. La Sfida Geopolitica dei Dati e i Modelli di Monetizzazione Software
La competizione sui sistemi operativi auto elettriche trascende l’efficienza ingegneristica per estendersi al valore economico della monetizzazione dei dati generati dalle vetture connesse.
GUESTIMATION DEI RICAVI SOFTWARE PER VEICOLO (2030)
┌────────────────────────────────────────────────────────┐
│ Servizi di Navigazione & Traffic Data:     █ 15%        │
├────────────────────────────────────────────────────────┤
│ Features-on-Demand (Prestazioni & ADAS):  ████████ 45%  │
├────────────────────────────────────────────────────────┤
│ Intrattenimento & In-Car Commerce:        ████ 25%     │
├────────────────────────────────────────────────────────┤
│ Assicurazioni Basate sulla Guida (UBI):   ███ 15%      │
└────────────────────────────────────────────────────────┘
7.1 Monetizzazione e Features-on-Demand (FoD)
Un sistema operativo moderno rappresenta il punto di accesso per l’attivazione di servizi in abbonamento e funzionalità a pagamento lungo l’intera vita utile del veicolo:
- Sblocco di Prestazioni Meccaniche: Potenza motore aggiuntiva, risposta della pedaliera, taratura delle sospensioni pneumatiche o angolo di sterzata dell’asse posteriore abilitati via software.
- Sistemi ADAS e Guida Autonoma: Abbonamenti mensili per la guida assistita di Livello 2 avanzato o Livello 3 (es. Tesla FSD a 99$/mese o Mercedes Drive Pilot).
- Servizi di Bordo: Streaming audio/video in alta definizione, connettività satellitare, funzionalità di parcheggio autonomo gestito da remoto.
7.2 Il Valore Strategico dei Dati Utente
Gli SDV generano fino a 2 Terabyte di dati al giorno per singola vettura (immagini delle telecamere, abitudini di guida, stazioni di ricarica utilizzate, preferenze di intrattenimento). I costruttori che mantengono il controllo totale del sistema operativo (come Tesla e Mercedes-Benz) utilizzano questi dati per:
- Perfezionare gli Algoritmi di Guida Autonoma: Le immagini reali flussate dalle flotte connesse alimentano il training delle reti neurali nel cloud.
- Assicurazioni Personalizzate (Usage-Based Insurance): Offrire polizze assicurative calcolate in tempo reale in base al punteggio di sicurezza del guidatore (Safety Score).
- Manutenzione Predittiva: Rilevare il degrado prematuro di un componente meccanico o di una cella batteria prima che si verifichi un guasto, programmando l’intervento in officina in modo trasparente per l’utente.
8. Il Verdetto: Quale Sistema Operativo Vincerà la Battaglia del Futuro?
L’analisi integrata dell’architettura e delle dinamiche di mercato consente di delineare l’evoluzione del panorama dei sistemi operativi automotive per i prossimi anni:
- Il Dominatore dei Marchi di Massa: Android Automotive OS (AAOS) si attesterà come il sistema operativo di riferimento per la maggior parte dei costruttori automobilistici generalisti. La capacità di Google di offrire un’esperienza cartografica e un ecosistema di app imbattibili spingerà marchi come Renault, Volvo, Stellantis e Ford ad affidare a Mountain View lo strato dell’infotainment, concentrando le proprie risorse ingegneristiche interne sui domini della dinamica di guida e delle batterie.
- I Giganti Verticali del Lusso: Tesla OS e MB.OS dimostreranno la superiorità dell’integrazione proprietaria nel segmento Premium e High-Performance. Il controllo diretto di tutta la catena hardware-software consentirà a Tesla e Mercedes-Benz di mantenere i margini di profitto più elevati dell’industria attraverso i servizi digitali e di guidare lo sviluppo della guida autonoma di Livello 3 e 4.
- La Riconfigurazione dei Colossi Traditional: L’approccio isolato dei reparti software tradizionali ha mostrato i propri limiti strutturali. L’alleanza strategica tra il Gruppo Volkswagen e Rivian dimostra che il futuro dei marchi tradizionali risiede in joint-venture tecnologiche e partnership strategiche capaci di unire la forza produttiva hardware delle vecchie case automobilistiche con l’agilità e la purezza dell’architettura software delle startup native elettriche.
Approfondimenti Software Defined Vehicles (SDV)
Questo articolo costituisce una parte del nostro speciale integrato sull’architettura e sul software automobilistico di nuova generazione. Consulta gli altri contenuti:
- 🔗 Guida software: /software-defined-vehicles-2026-guida-architettura-fota/
- 🔗 Architettura Zonal vs ECU Distribuite: /architettura-zonal-vs-ecu-distribuite-cablaggi/
- 🔗 Aggiornamenti FOTA & Cybersicurezza UNECE: /aggiornamenti-fota-auto-cybersicurezza-unece-r155/
- 🔗 Features-on-Demand & Abbonamenti: /features-on-demand-auto-servizi-abbonamento-software/
Tutti i marchi riportati appartengono ai legittimi proprietari; marchi di terzi, nomi di prodotti, nomi commerciali e società citati possono essere marchi di proprietà dei rispettivi titolari o marchi registrati da altre società e sono stati utilizzati a puro scopo esplicativo ed a beneficio del possessore, senza alcun fine di violazione dei diritti di Copyright vigenti.
Tutte le informazioni ed i contenuti (testi, grafica ed immagini) riportate sono, al meglio della nostra conoscenza, di pubblico dominio; se, involontariamente, è stato pubblicato materiale soggetto a copyright o in violatione alla legge si prega di comunicarcelo e provvederemo immediatamente a rimuoverlo.
E-motori non ha alcuna responsabilità per quanto riguarda i siti ai quali è possibile accedere attraverso i collegamenti presenti all’interno di questo sito; anche con queste pagine, e-motori, non intende violare alcun diritto di Copyright.
Sebbene sia stato fatto ogni ragionevole sforzo per assicurare l’accuratezza di queste informazioni vi invitiamo a consultare i siti dei rispettivi proprietari.
Grazie!