Architettura Zonal vs. ECU Distribuite: L’Evoluzione del Telaio Elettrico, Ethernet Automotive e la Riduzione dei Cablaggi nei Software Defined Vehicles
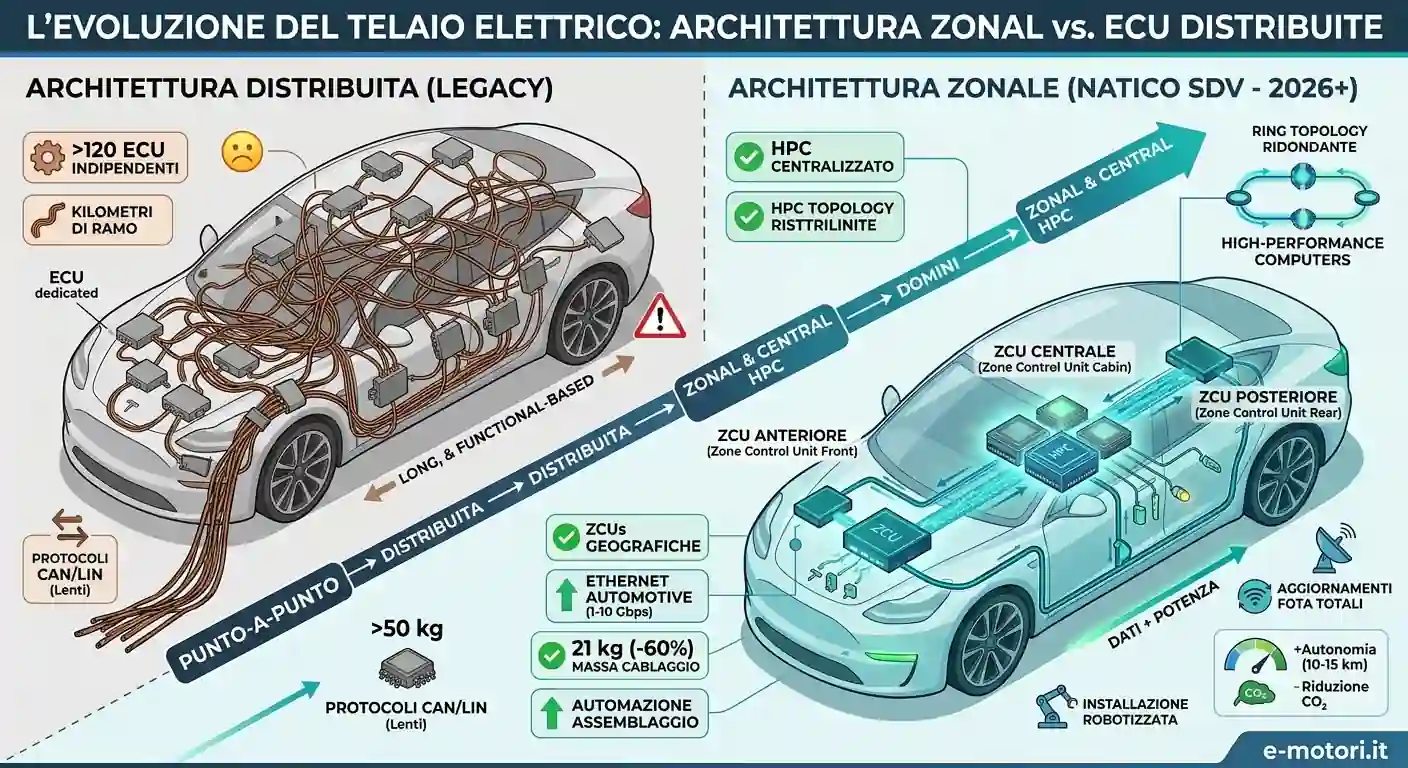
Per oltre quattro decenni, l’ingegnerizzazione elettrica ed elettronica del veicolo ha seguito una logica di crescita incrementale: ad ogni nuova funzionalità introdotta a bordo — dall’impianto di frenata antibloccaggio (ABS) al controllo elettronico della stabilità (ESP), dai sensori di parcheggio ai moderni radar ADAS — è stata affiancata una specifica centralina elettronica dedicata (ECU – Electronic Control Unit). Questo approccio a “funzioni distribuite” ha portato le autovetture moderne a montare fino a oltre 120 centraline indipendenti, collegate da una ragnatela di cavi di rame lunga chilometri e dal peso superiore ai 50 chilogrammi.
L’avvento dei Software Defined Vehicles (SDV) e la necessità di ottimizzare la massa totale nei veicoli elettrici ad alta efficienza hanno reso questo paradigma insostenibile. La soluzione ingegneristica di rottura è rappresentata dal passaggio all’architettura zonal vs ecu, un layout di calcolo e distribuzione energetica coordinato che sostituisce la frammentazione delle vecchie ECU con pochi High-Performance Computers (HPC) centrali collegati a unità locali geografiche denominate Zonal Control Units (ZCU).
In questa disamina tecnica analizzeremo la transizione dall’architettura distribuita a quella zonale, valutando l’impiego delle reti ethernet automotive cablaggi auto ad alta velocità, la drastica riduzione dei pesi del telaio elettrico e l’impatto diretto sull’efficienza di carica e sull’autonomia dei veicoli elettrici di nuova generazione.
1. L’Evoluzione Storica dell’Architettura E/E: La Crisi del Modello Distribuito
Per comprendere le motivazioni industriali che guidano l’adozione dell’architettura zonale, è necessario ripercorrere l’evoluzione delle architetture E/E (Elettriche ed Elettroniche) nei veicoli di serie.
Architettura Punto-a-Punto (Legacy)
1980 – 2000
Ogni componente o attuatore (luci, alzacristalli, pompa carburante) è collegato direttamente all’interruttore o al relè tramite cavi in rame dedicati. Nessun protocollo di rete digitale; fasci di cavi estremamente spessi e pesanti.
Architettura Distribuita su Bus CAN/LIN
2000 – 2018
Introduzione delle centraline ECU dedicate collegate via bus CAN (Controller Area Network) e LIN (Local Interconnect Network). Ogni funzione possiede una propria ECU proprietaria fornitore-dipendente (Tier-1).
Architettura a Domini (Domain Controllers)
2019 – 2023
Raggruppamento delle centraline in 5 domini funzionali distinti: Powertrain, Chassis, Body, Infotainment e ADAS. Primo utilizzo di gateway centrali e reti Ethernet Automotive a 100 Mbps.
Architettura Zonal & Central HPC (Puro SDV)
2024 – 2026+
Accorpamento del calcolo in 2-3 High-Performance Computers (HPC) centrali e 3-4 Zonal Control Units (ZCU). Separazione geografica del calcolo dal cablaggio attuatori, rete Ethernet fino a 10 Gbps.
2. Architettura Distribuita vs. Architettura Zonale: Confronto Strutturale
La differenza concettuale tra l’architettura classica a domini o distribuita e la nuova architettura zonale risiede nel criterio di collegamento delle componenti:
ARCHITETTURA DISTRIBUITA / A DOMINI (FUNZIONALE)
┌────────────────────────────────────────────────────────┐
│ DOMINIO BODY      ──► Centralina Porte, Luci, Clima    │
│ DOMINIO ADAS      ──► Centralina Radar, Telecamere     │
│ DOMINIO CHASSIS   ──► Centralina Freni, Sterzo, ABS    │
├────────────────────────────────────────────────────────┤
│ RISULTATO: Cavi lunghi che attraversano l'intero telaio │
│ per collegare componenti dello stesso "dominio".       │
└────────────────────────────────────────────────────────┘

 ARCHITETTURA ZONALE (GEOGRAFICA + CENTRAL HPC)
┌────────────────────────────────────────────────────────┐
│ HIGH-PERFORMANCE COMPUTERS (HPC CENTRAL)               │
│ - Brain 1: ADAS & Guida Autonoma                       │
│ - Brain 2: Infotainment & V2X                          │
│ - Brain 3: Real-Time / Powertrain / Chassis            │
├────────────────────────────────────────────────────────┤
│ DORSALE ETHERNET AUTOMOTIVE (1 - 10 Gbps)              │
├───────────────────────┬────────────────────────────────┤
│                       │                                │
▼                       ▼                                ▼
┌───────────────┐  ┌───────────────┐            ┌───────────────┐
│ ZCU ANTERIORE │  │ ZCU CENTRALE  │            │ ZCU POSTERIORE│
│ (Zona Front)  │  │ (Zona Cabin)  │            │ (Zona Rear)   │
└───────┬───────┘  └───────┬───────┘            └───────┬───────┘
        │                  │                            │
  Attuatori &        Attuatori &                  Attuatori &
  Sensori Locali     Sensori Locali               Sensori Locali
2.1 Il Limite dell’Architettura Funzionale
Nell’architettura tradizionale basata sui “domini”, se il sensore dell’angolo di sterzo (Dominio Chassis) deve comunicare con i fari orientabili anteriori (Dominio Body) e con la telecamera sul parabrezza (Dominio ADAS), il segnale deve attraversare tre distinte centraline e percorrere lunghi cavi di segnale posizionati da un capo all’altro della vettura. Questo approccio moltiplica la lunghezza dei cavi e richiede connettori complessi su ciascun componente.
2.2 La Logica Geografica delle Zonal Control Units (ZCU)
L’architettura zonale ignora la funzione del singolo sensore e ragiona esclusivamente in base alla sua posizione fisica sul veicolo:
- ZCU Anteriore (Zone Control Unit Front): Gestisce tutti i componenti situati nel vano motore e nel paraurti anteriore (fari LED, sensori di parcheggio, attuatori Active Air Flap, pompa del circuito di raffreddamento batterie, radar ad onde millimetriche).
- ZCU Centrale (Zone Control Unit Cabin): Gestisce le funzioni dell’abitacolo (alzacristalli, regolazione sedili, illuminazione ambiente, climatizzazione, comandi portiere).
- ZCU Posteriore (Zone Control Unit Rear): Gestisce i gruppi ottici posteriori, i sensori dell’angolo cieco, il motore del portellone bagagli e la serratura della presa di ricarica.
Ciascuna zonal control unit sdv raccoglie i segnali analogici e digitali dei sensori posizionati a pochi centimetri da essa, li digitalizza, li impacchetta in frame dati Ethernet e li invia ai supercomputer centrali (HPC) attraverso un’unica dorsale in fibra o doppino intrecciato ad alta velocità.
3. Ethernet Automotive e la Rivoluzione dei Cablaggi
Il passaggio dall’architettura distribuita a quella zonale è reso possibile dall’evoluzione dei protocolli di comunicazione industriale di bordo, con la progressiva sostituzione dei vecchi bus di campo (CAN, CAN-FD, LIN, FlexRay) a favore dell’Ethernet Automotive.
CONFRONTO VELOCITÀ PROTOCOLLI DI RETE DI BORDO
┌────────────────────────────────────────────────────────┐
│ Bus LIN:               █ 20 kbps                       │
├────────────────────────────────────────────────────────┤
│ Bus CAN-HS:            ██ 1 Mbps                       │
├────────────────────────────────────────────────────────┤
│ Bus CAN-FD:            ███ 5 Mbps                      │
├────────────────────────────────────────────────────────┤
│ FlexRay:               ████ 10 Mbps                    │
├────────────────────────────────────────────────────────┤
│ Ethernet 100BASE-T1:   ██████████ 100 Mbps             │
├────────────────────────────────────────────────────────┤
│ Ethernet 1000BASE-T1:  ████████████████████ 1 Gbps     │
├────────────────────────────────────────────────────────┤
│ Multi-Gig Ethernet:    ██████████████████████████ 10Gbps│
└────────────────────────────────────────────────────────┘
3.1 Lo Standard IEEE e i Protocolli 100BASE-T1 / 1000BASE-T1
L’Ethernet tradizionale utilizzato negli uffici (con cavi a 8 fili RJ45) risulterebbe troppo pesante, rigido e sensibile alle interferenze elettromagnetiche tipiche dei propulsori elettrici ad alta tensione.
L’Ethernet Automotive adotta gli standard stabiliti dall’Institute of Electrical and Electronics Engineers (IEEE):
- 100BASE-T1 (IEEE 802.3bw): Consente la trasmissione dati a 100 Mbps su un unico doppino intrecciato non schermato (Single Twisted Pair – UTP).
- 1000BASE-T1 (IEEE 802.3bp): Spinge la velocità a 1 Gbps (1.000 Mbps) sul medesimo singolo doppino in rame, azzerando le interferenze grazie a sofisticate tecniche di modulazione PAM3 (Pulse Amplitude Modulation a 3 livelli).
- Multi-Gigabit Ethernet (IEEE 802.3ch): Raggiunge velocità di 2.5 Gbps, 5 Gbps e 10 Gbps, fondamentali per trasferire i flussi video non compressi ad altissima risoluzione prodotti dalle telecamere ADAS da 8 Megapixel e dalle unità LIDAR di nuova generazione verso i computer della guida autonoma.
3.2 Power over Data Line (PoDL) e Distribuzione Intelligente dell’Energia
Oltre al trasferimento dati ad altissima velocità, l’architettura zonale rivoluziona la distribuzione della potenza elettrica. Sfruttando la tecnologia PoDL (Power over Data Line), i cavi dati possono trasportare simultaneamente sia il segnale di comunicazione digitale che l’alimentazione elettrica a bassa tensione per sensori ed attuatori di piccola potenza.
Inoltre, i tradizionali fusibili termici e relè elettromeccanici montati nelle scatole portafusibili di bordo vengono completamente sostituiti da e-Fuse (fusibili elettronici a semiconduttore) integrati direttamente all’interno delle ZCU. Gli e-Fuse consentono di:
- Interrompere la corrente in pochi microsecondi in caso di corto circuito, proteggendo l’elettronica delicata.
- Monitorare in tempo reale l’assorbimento elettrico di ogni singolo canale (Current Sensing), rilevando anomalie prima che si verifichi un guasto.
- Riattivare via software la linea elettrica isolata senza la necessità di sostituire fisicamente alcun componente.
4. Riduzione del Peso e Guadagno di Efficienza nei Veicoli Elettrici
La semplificazione dell’architettura elettrico-elettronica ha ripercussioni immediate sulla massa complessiva del veicolo e, di conseguenza, sull’autonomia e sulle prestazioni di carica.
PROIEZIONE DELLA MASSA DEL CABLAGGIO (KG PER VEICOLO)
┌────────────────────────────────────────────────────────┐
│ Architettura Distribuita (2018): ████████████████ 52 kg │
├────────────────────────────────────────────────────────┤
│ Architettura a Domini (2022): ████████████ 38 kg │
├────────────────────────────────────────────────────────┤
│ Architettura Zonale SDV (2026): ███████ 21 kg │
└────────────────────────────────────────────────────────┘
4.1 L’Impatto Ingegneristico del Risparmio di Peso
I numeri legati alla riduzione peso cablaggio auto elettrica testimoniano l’entità del salto generazionale:
- Lunghezza dei Cavi: Un’auto di segmento D/E con architettura distribuita tradizionale richiede fino a 4.500 metri di cavi elettrici. Con l’adozione dell’architettura zonale, la lunghezza totale del cablaggio scende a meno di 1.800 metri (-60%).
- Massa Complessiva: La massa del cablaggio viene abbattuta da circa 50-55 kg a soli 18-22 kg, generando un risparmio netto di peso superiore a 30 chilogrammi.
- Automazione dell’Assemblaggio: I cavi tradizionali ad architettura distribuita, con i loro complessi rami flessibili, dovevano essere installati manualmente da operatori lungo la linea di montaggio. I cavi zonali, più corti, rigidi e lineari, possono essere integralmente movimentati e installati tramite robot antropomorfi, riducendo i tempi di assemblaggio in fabbrica fino al 50%.
4.2 Risparmio Energetico ed Estensione dell’Autonomia
In un veicolo elettrico a batteria (BEV), 30 kg di massa risparmiata sul telaio e sui cablaggi si traducono in:
- Minore Consumo Specifico: Riduzione del consumo energetico nell’ordine di 0,3 – 0,5 kWh/100 km nel ciclo omologativo WLTP.
- Autonomia Aggiuntiva: A parità di capacità del pacco batterie (es. 75 kWh), la riduzione del peso garantisce tra i 10 e i 15 km di autonomia reale extra.
- Riduzione della Impronta di Carbonio (LCA): L’eliminazione di oltre 25 kg di rame purissimo (la cui estrazione e raffinamento presenta un costo ambientale elevato) riduce la CO2 equivalente emessa nella fase di fabbricazione del veicolo di oltre 150 kg per singola unità prodotta.
5. Tabella Comparativa Master: ECU Distribuite vs. Architettura Zonale
A seguire viene riportato il quadro sinottico riassuntivo contenente tutti i parametri ingegneristici di confronto tra il modello tradizionale e l’architettura zonale nativa dei Software Defined Vehicles.
Scheda Comparativa Generale delle Architetture E/E
| Parametro Ingegneristico | Architettura Distribuita (Legacy) | Architettura a Domini (Transizione) | Architettura Zonale (Puro SDV 2026) |
| Criterio di Organizzazione | Per singola funzione proprietaria | Per dominio funzionale (5 domini) | Geografico (Per zona fisica del veicolo) |
| Unità di Calcolo Centrali | Assenti (Calcolo frammentato) | 3 – 5 Domain Controllers | 2 – 3 Central High-Performance Computers (HPC) |
| Unità Locali di Zona | Assenti | Assenti | 3 – 4 Zonal Control Units (ZCU) |
| Protocolli Dati Principali | Bus CAN (1 Mbps), LIN (20 kbps) | CAN-FD (5 Mbps), FlexRay (10 Mbps) | Ethernet Automotive (100 Mbps – 10 Gbps) |
| Lunghezza Totale Cablaggio | 3.500 – 5.000 metri | 2.500 – 3.500 metri | 1.500 – 2.000 metri (-60%) |
| Massa Complessiva Cavi | 45 – 60 kg | 30 – 40 kg | 15 – 22 kg (-60%) |
| Protezione Circuiti Elettrici | Fusibili termici e relè meccanici | Misto relè / fusibili elettronici | 100% Fusibili Elettronici (e-Fuse Smart) |
| Aggiornamenti FOTA | Impossibili o limitati all’Infotainment | Parziali (Per singolo dominio) | Totali (Frenata, Powertrain, ADAS, ZCU) |
| Automazione Assemblaggio In Fabbrica | Bassa (Installazione manuale) | Media | Elevata (Installazione robotizzata) |
| Disaccoppiamento HW/SW | Assente | Parziale | Completo (Middleware AUTOSAR Adaptive) |
6. Sicurezza Ridondante e Certificazione ISO 26262 (Functional Safety)
Un interrogativo fondamentale legato alla concentrazione del calcolo in pochi supercomputer centrali (HPC) e ZCU riguarda la sicurezza funzionale e la tolleranza ai guasti (Fault Tolerance), disciplinata dalla norma internazionale ISO 26262 ASIL-D (Automotive Safety Integrity Level D, il massimo livello di criticità per la sicurezza della vita umana).
RIDONDANZA CROSS-ZONAL PER FUNZIONI CRITICHE (ASIL-D)
┌────────────────────────────────────────────────────────┐
│ ZCU ANTERIORE (Primario) ────► Attuatore Sterzo / Freni│
├────────────────────────────────────────────────────────┤
│ Rete Ethernet Ring (Dorsale ad Anello Ridondante)      │
├────────────────────────────────────────────────────────┤
│ ZCU CENTRALE (Backup)   ────► Linea di Controllo Riserva│
└────────────────────────────────────────────────────────┘
6.1 La Dorsale Ethernet ad Anello Ridondante (Ring Topology)
Se nell’architettura distribuita il guasto di un cavo isolava soltanto la singola centralina collegata, nell’architettura zonale la rottura di una linea di comunicazione potrebbe teoricamente isolare un’intera ZCU, bloccando tutti i sensori e gli attuatori di quella zona.
Per impedire questo scenario e garantire i requisiti ASIL-D:
- Topologia di Rete ad Anello (Ring Topology): Le ZCU e i computer centrali HPC non sono collegati secondo una struttura a stella semplice, ma tramite un anello chiuso ad alta velocità. Se un cavo Ethernet viene tranciato a seguito di un urto o di un guasto meccanico, i pacchetti dati invertono istantaneamente la direzione di scorrimento lungo l’anello nell’arco di pochi microsecondi, mantenendo la continuità operativa.
- Fail-Operational Power Grid: L’alimentazione elettrica a bassa tensione (12V / 48V) gestita dalle ZCU adotta doppie linee di alimentazione indipendenti ed e-Fuse ridondanti. Se una linea d’alimentazione principale subisce un corto circuito, la ZCU commuta istantaneamente sulla linea secondaria di riserva senza alcuna interruzione di corrente per i sistemi di sterzo (Steer-by-Wire) e frenata (Brake-by-Wire).
7. Il Verdetto Ingegneristico: L’Architettura Zonale come Fondamento degli SDV
La sfida tra architettura zonal vs ecu tradizionali si è ormai conclusa nei centri di ricerca e sviluppo dei principali costruttori mondiali. L’architettura distribuita ha raggiunto il suo limite fisico e strutturale; continuare ad aggiungere centraline e fasci di cavi dedicati impedirebbe l’evoluzione dei veicoli verso livelli di intelligenza superiore.
L’adozione dell’architettura zonale, coordinata da supercomputer centrali centralizzati e servita da reti Ethernet Automotive ad alta velocità, rappresenta la condizione abilitante indispensabile per trasformare l’automobile in un vero Software Defined Vehicle. Questo cambio di paradigma non solo permette di risparmiare fino a 30 kg di rame e ridurre i consumi energetici, ma garantisce la flessibilità software necessaria per aggiornare l’auto via FOTA, attivare funzioni su richiesta e mantenere il veicolo sempre giovane e sicuro lungo l’intero ciclo di vita.
Approfondimenti Software Defined Vehicles (SDV)
Questo contenuto rappresenta un articolo del nostro speciale integrato sull’architettura e sul software automobilistico di nuova generazione. Consulta gli altri articoli:
- 🔗 Architettura software: /software-defined-vehicles-2026-guida-architettura-fota/
- 🔗 Sistemi Operativi: Android, MB.OS, Tesla, vw.os: /sistemi-operativi-auto-android-automotive-mbos-tesla/
- 🔗 Aggiornamenti FOTA & Cybersicurezza UNECE: /aggiornamenti-fota-auto-cybersicurezza-unece-r155/
- 🔗 Features-on-Demand & Abbonamenti: /features-on-demand-auto-servizi-abbonamento-software/
Tutti i marchi riportati appartengono ai legittimi proprietari; marchi di terzi, nomi di prodotti, nomi commerciali e società citati possono essere marchi di proprietà dei rispettivi titolari o marchi registrati da altre società e sono stati utilizzati a puro scopo esplicativo ed a beneficio del possessore, senza alcun fine di violazione dei diritti di Copyright vigenti.
Tutte le informazioni ed i contenuti (testi, grafica ed immagini) riportate sono, al meglio della nostra conoscenza, di pubblico dominio; se, involontariamente, è stato pubblicato materiale soggetto a copyright o in violatione alla legge si prega di comunicarcelo e provvederemo immediatamente a rimuoverlo.
E-motori non ha alcuna responsabilità per quanto riguarda i siti ai quali è possibile accedere attraverso i collegamenti presenti all’interno di questo sito; anche con queste pagine, e-motori, non intende violare alcun diritto di Copyright.
Sebbene sia stato fatto ogni ragionevole sforzo per assicurare l’accuratezza di queste informazioni vi invitiamo a consultare i siti dei rispettivi proprietari.
Grazie!