Software Defined Vehicles 2026: La Guida Definitiva ad Architettura Zonal, Sistemi Operativi e Aggiornamenti FOTA
L’industria automobilistica globale sta attraversando la più profonda trasformazione strutturale dalla nascita della catena di montaggio. Se la prima fase della transizione verso la mobilità a zero emissioni ha visto il focus ingegneristico concentrato sull’elettrificazione del powertrain (batterie, inverter e motori elettrici), la seconda fase è guidata da una rivoluzione invisibile ma pervasiva: il passaggio dalle vetture tradizionali ai Software Defined Vehicles 2026 (SDV).
Un Software Defined Vehicle è un’automobile le cui funzionalità, caratteristiche dinamiche, interfacce utente e persino le capacità hardware vengono gestite, modificate ed evolute primariamente attraverso il software, slegando la vita utile del veicolo dal suo momento di uscita dalla fabbrica.
Comprendere il funzionamento delle auto definite dal software sdv significa esplorare il passaggio da complessi sistemi elettronici frammentati all’adozione dell’architettura zonal auto elettriche, coordinata da potenti High-Performance Computers (HPC) centrali e da sistemi operativi dedicati capaci di ricevere aggiornamenti continui Over-The-Air (FOTA).
1. L’Evoluzione dell’Architettura Elettronica: Dalle ECU Distribuite al Calcolo Zonal
Per comprendere la portata di questo cambio di paradigma, è necessario analizzare come si è evoluta l’architettura elettrico-elettronica (E/E) dei veicoli negli ultimi vent’anni.
Architettura Distribuita (ECU tradizionali)
Fino al 2020
Oltre 100 centraline elettroniche dedicate (ECU) collegate via bus CAN/LIN. Cablaggi pesanti (fino a 50 kg per auto), impossibilità di aggiornare il software da remoto e colli di bottiglia nella trasmissione dati.
Architettura a Domini (Domain Controllers)
2021 – 2024
Raggruppamento delle centraline in 5 “domini” funzionali (Powertrain, Infotainment, ADAS, Chassis, Body). Primi aggiornamenti SOTA per l’infotainment e riduzione parziale della complessità dei cavi.
Architettura Zonal & Central HPC (Puro SDV)
2025 – 2028+
Adozione di 2-3 High-Performance Computers (HPC) centrali coordinati da Zonal Control Units (ZCU). Riduzione dei cablaggi del 40%, rete Ethernet Automotive ad alta velocità e aggiornamenti FOTA completi dell’intero veicolo.
2. Come Funziona un SDV: I Quattro Pilastri Ingegneristici
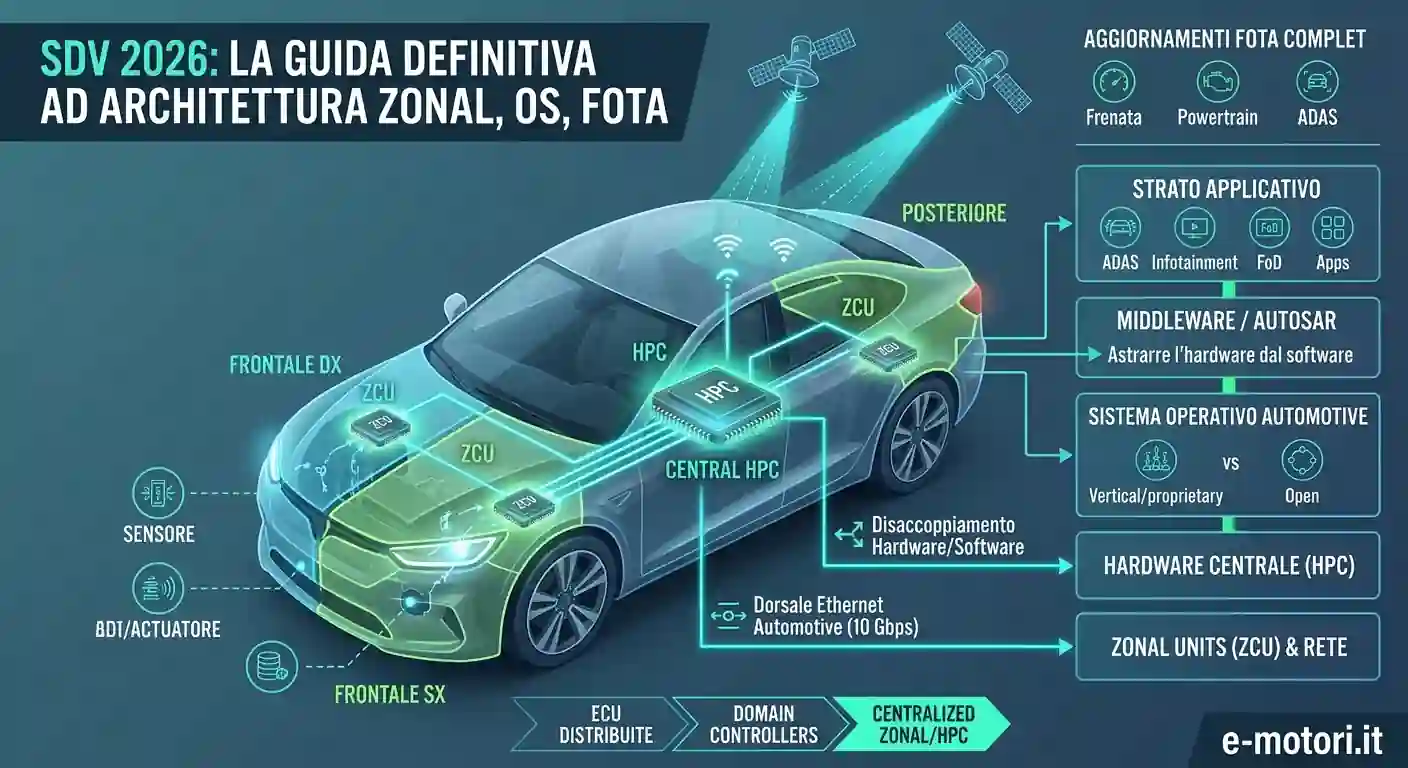
Un Software Defined Vehicle poggia su una struttura a strati (stack) in cui l’hardware sottostante è completamente disaccoppiato dal software applicativo superiore.
STACK TECNOLOGICO DI UN SOFTWARE DEFINED VEHICLE (SDV)
┌────────────────────────────────────────────────────────┐
│ STRATO APPLICATIVO: ADAS, Infotainment, FoD, Apps      │
├────────────────────────────────────────────────────────┤
│ MIDDLEWARE / AUTOSAR: Astrarre l'hardware dal software │
├────────────────────────────────────────────────────────┤
│ SISTEMA OPERATIVO AUTOMOTIVE: MB.OS, Android Auto, OS  │
├────────────────────────────────────────────────────────┤
│ HARDWARE CENTRALE: High-Performance Computers (HPC)    │
├────────────────────────────────────────────────────────┤
│ ZONAL UNITS (ZCU) & RETE: Ethernet Automotive (10 Gbps)│
└────────────────────────────────────────────────────────┘
2.1 Centralized Computing e Zonal Control Units (ZCU)
Invece di disporre di una centralina per ogni singolo componente (es. una centralina per i tergicristalli, una per gli alzacristalli, una per il climatizzatore), l’architettura Zonal suddivide il veicolo in aree geografiche fisiche (es. Zona Anteriore Destra, Zona Anteriore Sinistra, Zona Posteriore).
Ciascuna Zonal Control Unit (ZCU) gestisce tutti i sensori e gli attuatori presenti nella propria zona geografica, convertendo i segnali analogici in dati digitali e instradandoli tramite una dorsale Ethernet Automotive ad alta velocità (fino a 10 Gbps) verso i supercomputer centrali (HPC).
2.2 Disaccoppiamento tra Hardware e Software
Sulle vetture tradizionali, il software era scritto in modo indissolubile per il microcontrollore della specifica centralina fornita dal componentista (Tier-1). Negli SDV, grazie a middleware standardizzati come AUTOSAR Adaptive, il software è indipendente dall’hardware sottostante. Questo consente ai costruttori di aggiornare, sostituire o arricchire le funzioni software dell’auto senza dover riprogettare le schede elettroniche fisiche.
3. I Sistemi Operativi Automotive: La Guerra per l’Interfaccia di Bordo
Il cuore pulsante di un veicolo definito dal software è il suo Automotive Operating System (OS), il sistema operativo di bordo responsabile della gestione delle risorse di calcolo, della sicurezza funzionale e dell’esperienza utente.
I principali approcci del mercato vedono una netta contrapposizione tra:
- Sistemi Proprietari Verticali (es. Tesla OS, MB.OS di Mercedes-Benz): I costruttori sviluppano internamente l’intero stack software per mantenere il controllo totale sui dati dei clienti, sull’integrazione hardware e sui margini di monetizzazione dei servizi.
- Sistemi Aperti ed Ecosistemi Integrati (es. Android Automotive OS): Basati su kernel Linux/Android, adottati da marchi come Volvo, Renault, BMW e Polestar per sfruttare nativamente l’ecosistema di app, mappe Google e comandi vocali avanzati senza dover sostenere enormi costi di sviluppo software interno.
- Piattaforme Software di Gruppo (es. vw.os del Gruppo Volkswagen / Cariad): Progetti di standardizzazione interna volti a creare un unico sistema operativo per tutti i marchi del gruppo (da Skoda a Porsche).
4. Tabella Comparativa tra Architetture Elettroniche
| Parametro Ingegneristico | Architettura Distribuita (Legacy) | Architettura a Domini | Architettura Zonal (SDV 2026) |
| Numero di ECU / Centraline | 80 – 120+ centraline | 30 – 50 centraline | 2 – 4 HPC + 3-4 ZCU |
| Peso dei Cablaggi | 40 – 60 kg | 30 – 40 kg | 15 – 25 kg (-40%) |
| Protocollo di Rete Principale | Bus CAN / LIN (Mbps) | CAN-FD / FlexRay | Ethernet Automotive (1-10 Gbps) |
| Aggiornamenti FOTA | Assenti o limitati a Infotainment | Parziali (per singoli domini) | Completi (Frenata, Powertrain, ADAS) |
| Disaccoppiamento HW/SW | Assente (HW e SW legati) | Parziale | Totale (Middleware AUTOSAR) |
| Ciclo di Sviluppo Funzionalità | 3 – 5 anni (Legato al Model Year) | 1 – 2 anni | Settimanale / Mensile (Via FOTA) |
5. Mappa Approfondimenti
Per consultare l’analisi tecnica di ciascun pilastro della rivoluzione dei Software Defined Vehicles, naviga negli articoli:
- 🔗 Architettura Zonal vs ECU: /architettura-zonal-vs-ecu-distribuite-cablaggi/
- 🔗 Sistemi operativi: /sistemi-operativi-auto-android-automotive-mbos-tesla/
- 🔗 Aggiornamenti: /aggiornamenti-fota-auto-cybersicurezza-unece-r155/
- 🔗 Abbonamenti sevizi software: /features-on-demand-auto-servizi-abbonamento-software/
Tutti i marchi riportati appartengono ai legittimi proprietari; marchi di terzi, nomi di prodotti, nomi commerciali e società citati possono essere marchi di proprietà dei rispettivi titolari o marchi registrati da altre società e sono stati utilizzati a puro scopo esplicativo ed a beneficio del possessore, senza alcun fine di violazione dei diritti di Copyright vigenti.
Tutte le informazioni ed i contenuti (testi, grafica ed immagini) riportate sono, al meglio della nostra conoscenza, di pubblico dominio; se, involontariamente, è stato pubblicato materiale soggetto a copyright o in violatione alla legge si prega di comunicarcelo e provvederemo immediatamente a rimuoverlo.
E-motori non ha alcuna responsabilità per quanto riguarda i siti ai quali è possibile accedere attraverso i collegamenti presenti all’interno di questo sito; anche con queste pagine, e-motori, non intende violare alcun diritto di Copyright.
Sebbene sia stato fatto ogni ragionevole sforzo per assicurare l’accuratezza di queste informazioni vi invitiamo a consultare i siti dei rispettivi proprietari.
Grazie!